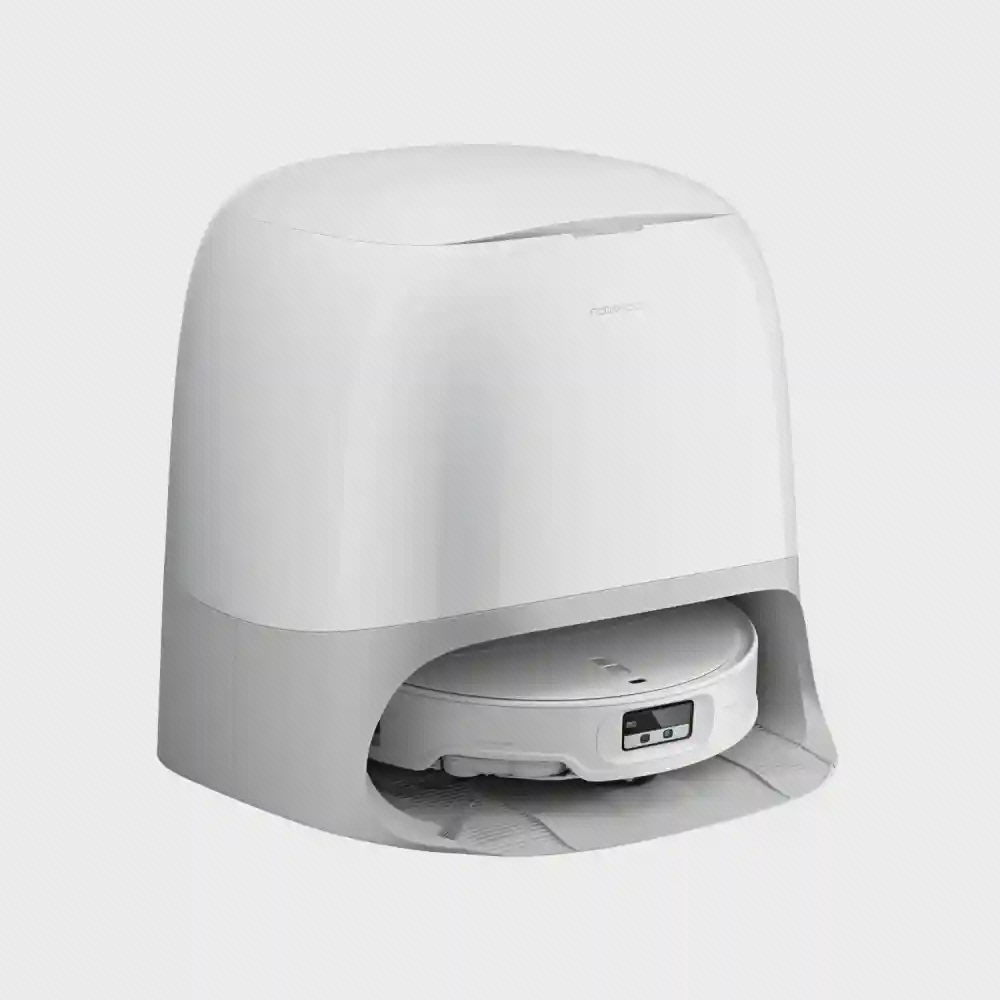
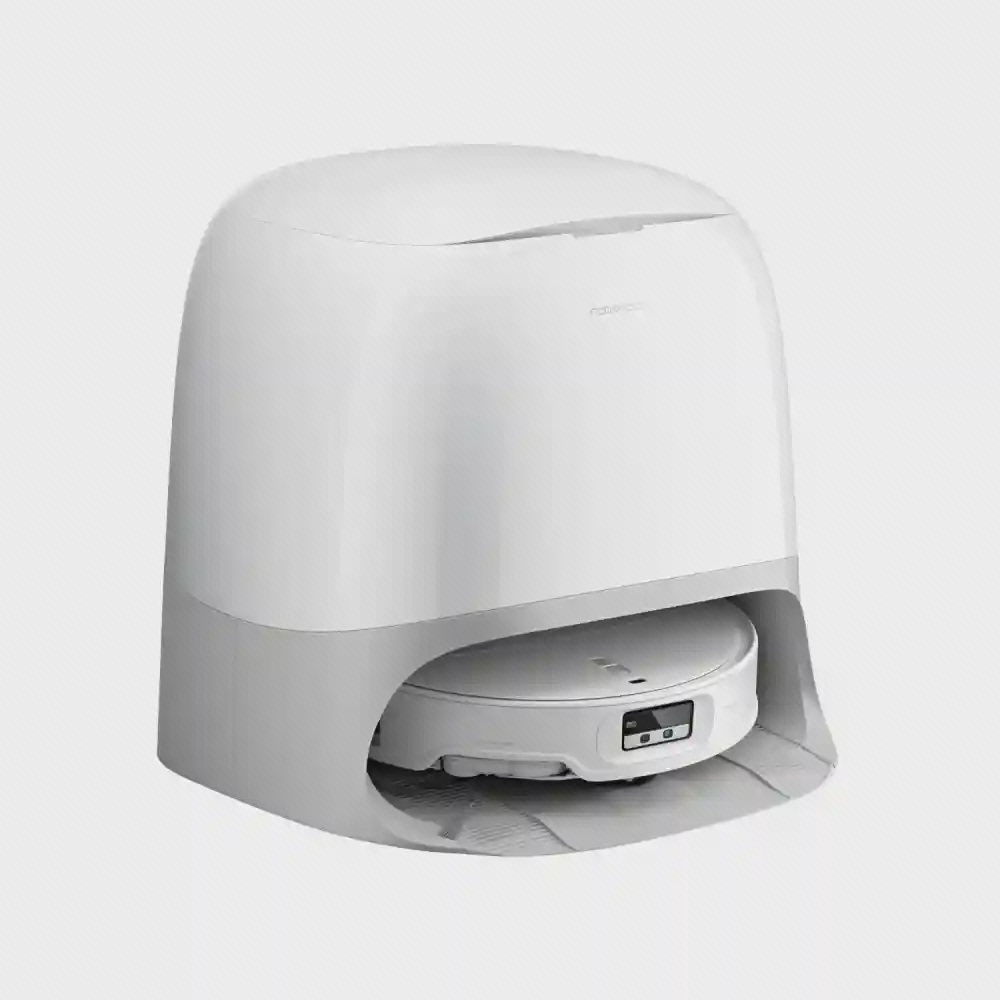
Curv 2 ProX؛ بدنهٔ کمارتفاع در کنار داک منحنی
Roborock Qrevo Curv 2 ProX برای کسی جذابه که جاروکشی، تیکشی و رسیدگی خودکار به پدها رو یکجا میخواد. داک منحنی جای تخلیهٔ گردوخاک و شستوشوی تیهاست و ربات، با جمعکردن حسگر بالایی RetractSense، ارتفاعش رو به۷٫۹۸سانتیمتر میرسونه تا به فضای بیشتری زیر مبلمان دسترسی داشته باشه.
حسگر در فضای باز بالا میمونه تا نقشهبرداری لیزری انجام بشه و زیر مبلمان جمع میشه. در مقایسهٔ جاروهای رباتیک، این ترکیبِ ارتفاع کم و ایستگاه کامل، بهاندازهٔ قدرت مکش اهمیت داره؛ برای جا دادن داک هم فضایی حدود۴۵در۴۵سانتیمتر، بهاضافهٔ مسیر خروج و دسترسی از بالا، در نظر بگیر.
برس دوبخشی و تیهای چرخان برای کفهای متفاوت
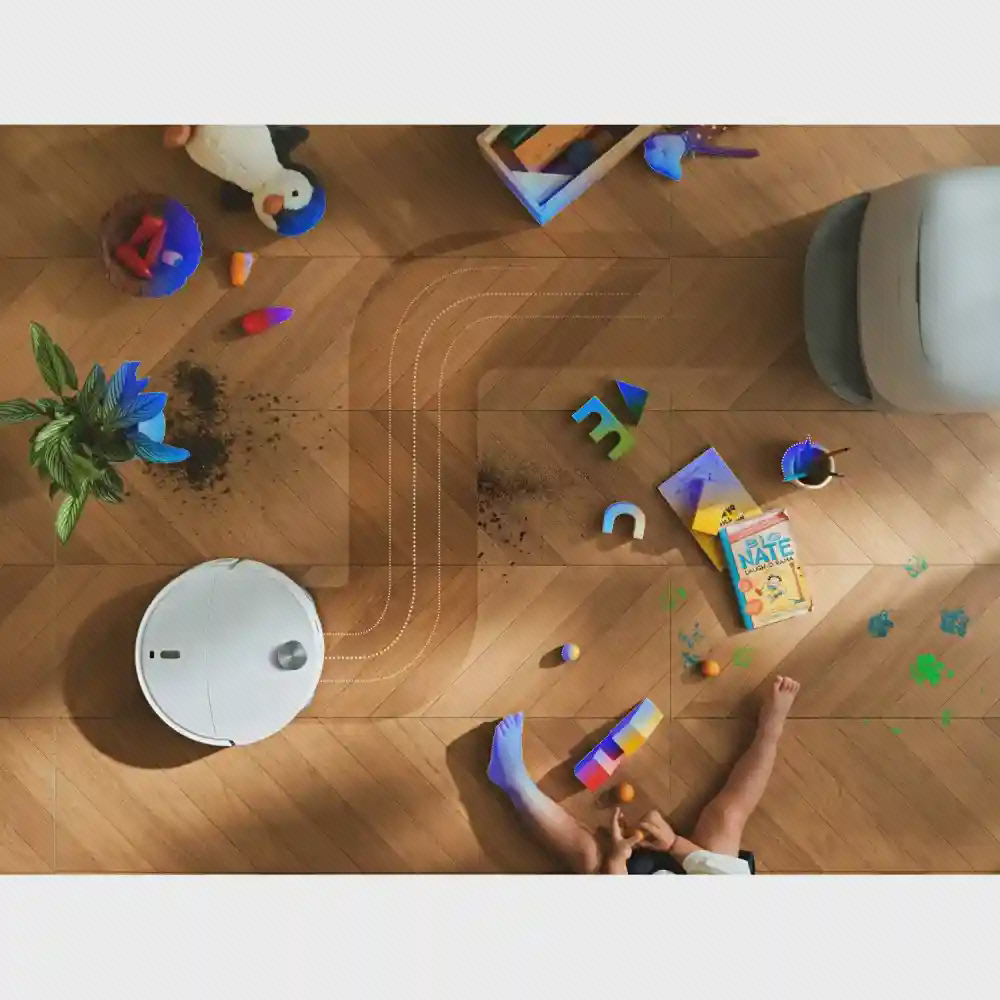
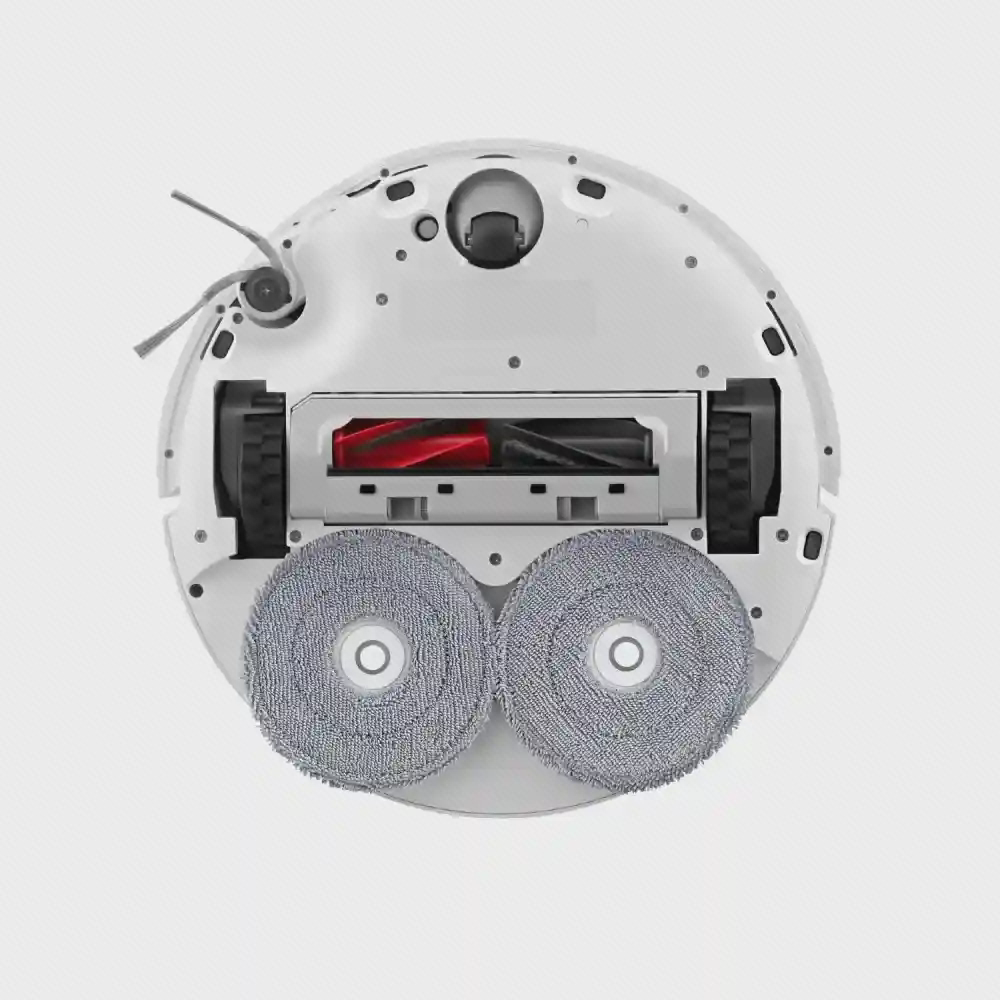
برس اصلی DuoDivide از دو بخش تشکیل شده تا موها به سمت مسیر مکش هدایت بشن و کمتر دور غلتک بپیچن. مکش بیشینهٔ۲۵هزار پاسکال، تیهای چرخان و بازوی کناری FlexiArm در کنار هم برای جمعکردن گردوخاک و نزدیکشدن به لبهٔ دیوار کار میکنن. این طراحی نیاز به بازکردن برس برای جداکردن مو رو کمتر میکنه، هرچند بررسی دورهای برس همچنان لازمه.
سیستم AdaptiLift ارتفاع شاسی رو متناسب با سطح تنظیم میکنه. حالت نظافت فرش و فشار تیکشی عمیق از برنامه انتخاب میشن؛ فشار تا۱۲نیوتن مربوط به فعالکردن حالت مخصوص آلودگی سنگینه. در حالت جاروکشی یا «اول فرش»، ربات میتونه پدها رو در داک جدا کنه تا با تی خیس وارد مسیر جاروکشی نشه.
رسیدگی به تیها و گردوخاک، داخل ایستگاه
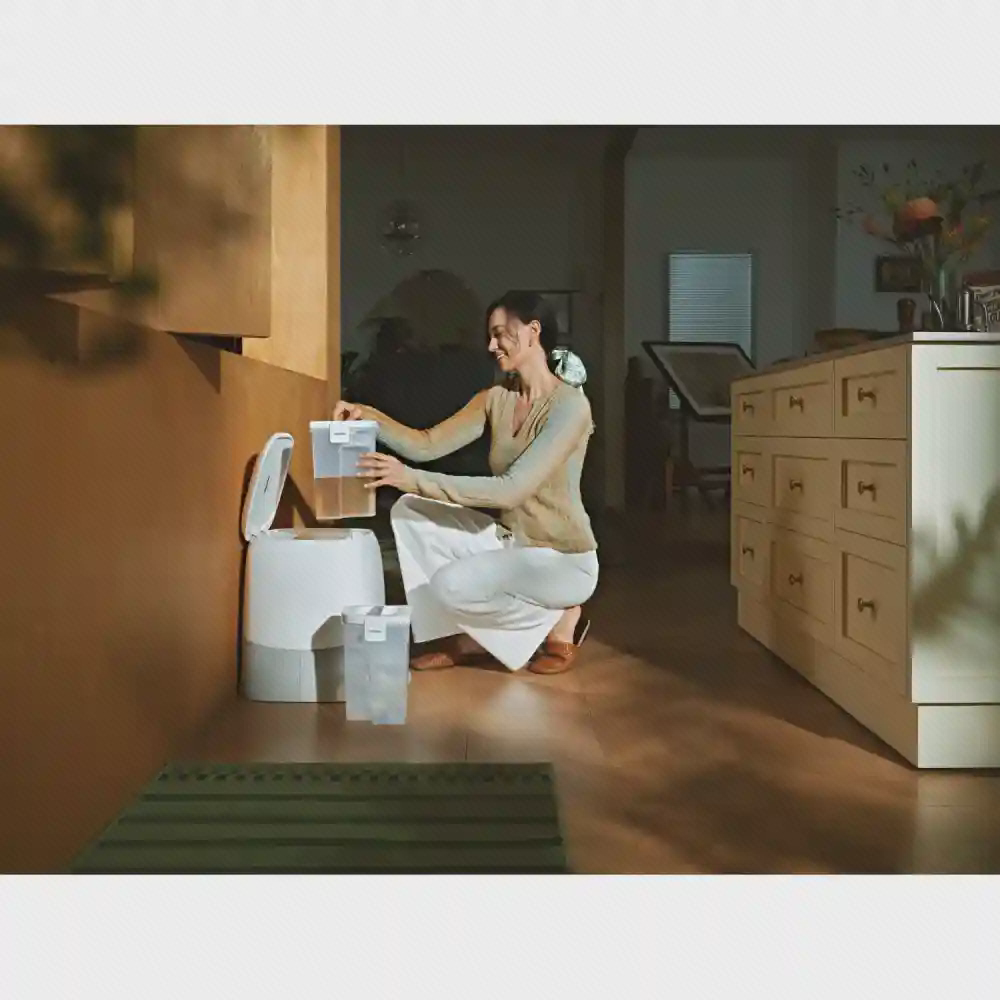
داک، پدها رو میشوره، با هوای گرم خشک میکنه، مخزن داخلی ربات رو دوباره آبگیری میکنه و گردوخاک رو به پاکت منتقل میکنه. تشخیص آلودگی هم میتونه زمان شستوشو و تکرار تیکشی بخشهای کثیفتر رو تنظیم کنه. نتیجهٔ کاربردی اینه که برای هر نوبت نظافت، شستن و آمادهکردن دستی دو پد کمتر سراغت میاد.
دمای تا۱۰۰درجه برای آب در خروجی تمیز داک و تا۵۵درجه برای هوای خروجی خشککن اعلام شده؛ این اعداد، دمای ثابت کف خانه نیستن. بازهٔ تا۶۵روز هم فقط برای تخلیهٔ پاکت و در شرایط آزمونه. مخزن آب کثیف و سینی قابلجداشدن همچنان نیاز به رسیدگی دارن و آب تمیز باید بهموقع پر بشه.
نقشهٔ خانه و برنامهٔ نظافت، متناسب با اتاقها
در برنامهٔ Roborock میتونی اتاقها و محدودههای نظافت رو انتخاب کنی، برای فرشها راهبرد متفاوت بذاری و زمان شروع رو تنظیم کنی. دوربین و تشخیص مانع Reactive AI به تغییر مسیر اطراف وسایل کمک میکنن؛ نور کم یا شکل غیرمعمول یک جسم میتونه روی تشخیص اثر بذاره، پس جمعکردن کابلهای رها هنوز کار مفیدیه.
شاسی بالارونده برای عبور از اختلاف سطح هم به کار میاد؛ عدد رسمی تا۴سانتیمتر برای آستانهٔ دوپلهای گزارش شده و عبور واقعی به شکل لبه و سطح بستگی داره. برای خانهای با اختلاف سطح بین اتاقها، این ویژگی در کنار نقشه و محدودکردن مناطق حساس کاربردیه و رفتوآمد ربات بین فضاها رو راحتتر میکنه.