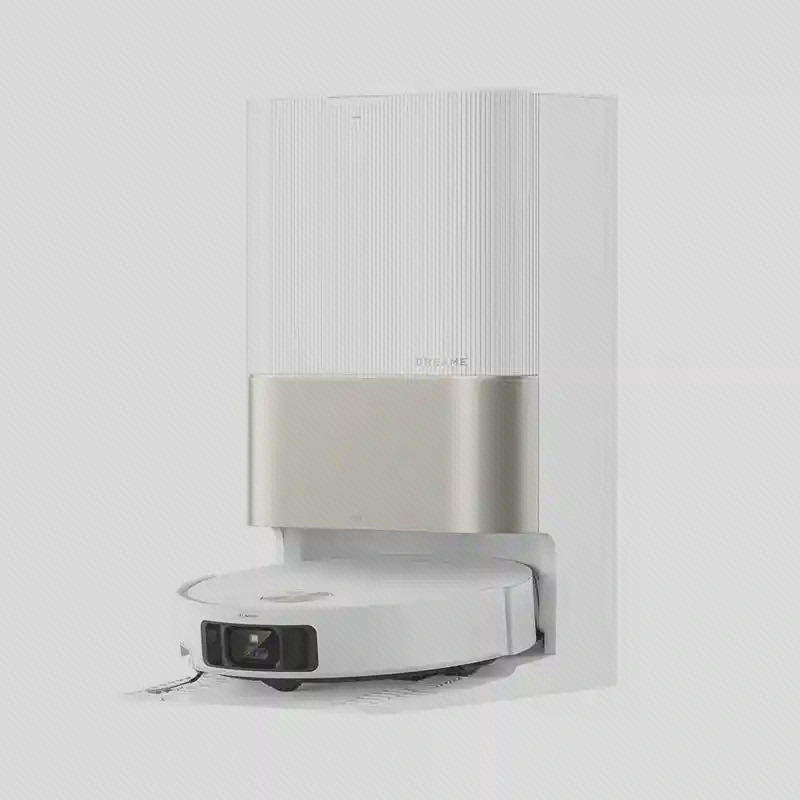
از آستانهٔ در تا فضای کمارتفاع زیر مبلمان
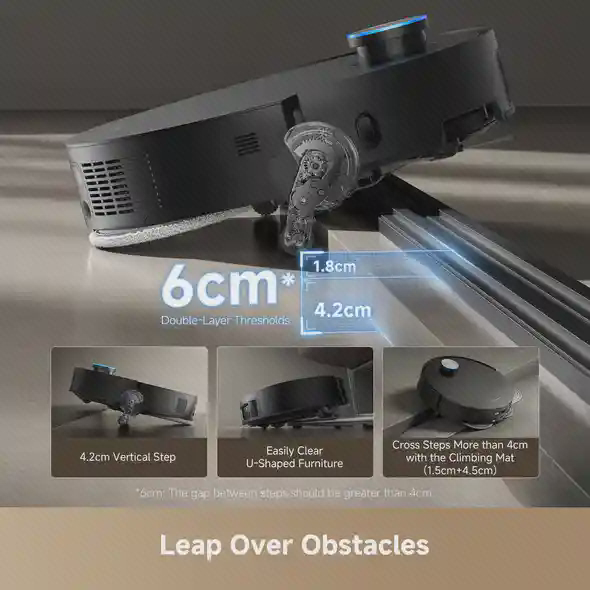
دریم X50 Ultra با سامانهٔ ProLeap و پایههای جمعشونده برای عبور از آستانههای کوتاه طراحی شده. سازنده برای مانع تکی تا ۴٫۲ سانتیمتر و برای مانع دومرحلهای تا ۶ سانتیمتر اعلام کرده؛ در حالت دوم، فاصلهٔ بین دو پله باید بیشتر از ۴ سانتیمتر باشه. شکل مانع و جنس کف هم روی عبور اثر دارن.
حسگر VersaLift موقع ورود به فضای کوتاه پایین میاد و ارتفاع ربات به حدود ۸٫۹ سانتیمتر میرسه. این یعنی دسترسی بهتر به زیر بعضی وسایل، بهشرط اینکه کفِ زیر وسیله صاف و بدون برجستگی باشه. قبل از استفاده، فاصلهٔ واقعی زیر مبلمان رو بسنجید و نخستین حرکت ربات رو همراهی کنید.
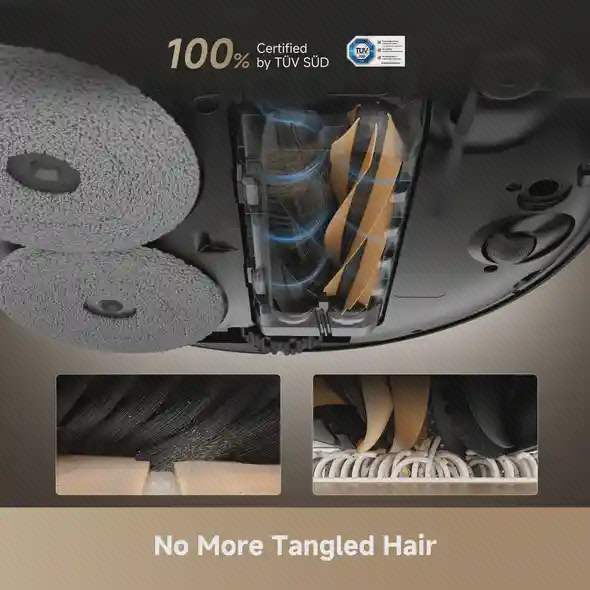
دو برس اصلی برای جمعکردن مو و خردهریز
مکش اعلامشدهٔ X50 Ultra تا ۲۰۰۰۰ پاسکاله و سامانهٔ HyperStream از دو برس اصلی کنار هم استفاده میکنه. مسیر هوا و شکل برسها برای هدایت مو به مخزن و کاهش پیچیدن اون طراحی شدن. نتیجهٔ جمعآوری به جنس فرش، مقدار مو و حالت مکش بستگی داره؛ برای نگهداشتن عملکرد، محور برسها رو دورهای بازدید کنید.
برس کناری SideReach و تیِ MopExtend به بیرون حرکت میکنن تا کنارهٔ دیوار و اطراف پایهٔ وسایل بهتر در دسترس باشه. برای جایگزینی قطعات فرسوده، ست برس اصلی X50 Ultra و برس کناری همین مدل جدا معرفی شدن؛ فرچهٔ کناری با بازوی متحرک دستگاه یکی نیست.
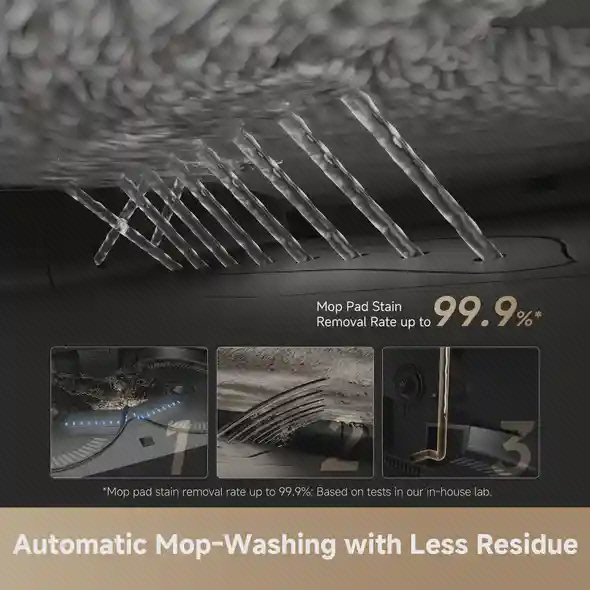
شستن تی در استیشن، با آب گرم و تخلیهٔ خودکار
استیشن PowerDock گردوغبار رو به پاکت منتقل میکنه و مخزن آبِ ربات رو پر میکنه. پدها رو با آب تا ۸۰ درجه در خود استیشن میشوره و با هوای گرم خشک میکنه. سامانهٔ AceClean DryBoard هم با پاشش آب، به پاکشدن سینی شستوشو کمک میکنه تا رسیدگی به این بخش راحتتر بشه.
این مجموعه دفعات کار دستی بعد از هر نوبت نظافت رو کمتر میکنه، ولی آب کثیف و سینی هنوز رسیدگی لازم دارن. آبِ مخزن تمیز رو داغ نریزید و فقط محلول مجاز رو در محفظهٔ مخصوص اضافه کنید. فیلتر مخزن ربات، پاکت استیشن و پد پارچهای تی هم قطعات مصرفی متفاوتی هستن.
کنترل نظافت اتاقها با Dreamehome
در اپ Dreamehome میتونید نقشه بسازید، اتاق یا محدودهٔ موردنظر رو انتخاب کنید و برنامهٔ تکرارشونده بچینید. حالتهای فقط جارو، فقط تی و جارو بههمراه تی، انتخاب کار رو با نیاز همون روز هماهنگ میکنن. جداکردن خودکار تیها در استیشن هم برای جاروکشی بدون تیِ همراه در نظر گرفته شده.
اتصال اولیه روی وایفای ۲٫۴ گیگاهرتز انجام میشه. برای شروع، کابلها و اشیای ریز رو جمع کنید و جلوی راهپله مانع فیزیکی بذارید. اگر بین جاروهای رباتیک مقایسه میکنید، عبور از آستانه، دسترسی زیر وسایل و کار استیشن، سه معیار کاربردیِ این مدل هستن.